 星辰软件科技
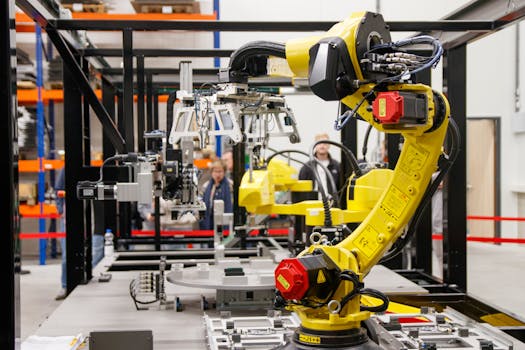
近年来,人工智能(AI)的飞速发展正以前所未有的力量驱动着机器人技术的革新。曾经主要依赖预设程序和简单传感器的工业机器人,如今正凭借AI的赋能,在感知能力、决策智能和执行精度上实现跨越式进步。尤其在3D机器视觉、SLAM自主导航以及具身智能等前沿领域,AI的应用正深刻改变着机器人的形态和功能,使其从简单的自动化工具,演变为能够理解复杂环境、自主规划并执行多样化任务的智能体。
3D机器视觉与SLAM:机器人认识世界的“眼睛”与“大脑”
3D机器视觉技术是机器人感知环境的关键。通过结合深度相机、激光雷达等传感器,机器人能够构建出高精度的三维环境模型,准确识别物体的位置、姿态和形状。这不仅提高了工业机器人执行装配、抓取等任务的精度,更使得AMR(自主移动机器人)能够在复杂的仓储物流环境中实现精准导航和避障。例如,在某大型电商仓库中,部署了基于SLAM(同步定位与地图构建)技术的AMR车队,它们能够实时构建仓库地图,并自主规划最优路径,实现7x24小时不间断的货物搬运,效率提升超过30%。SLAM技术依赖AI算法进行即时定位和地图更新,确保机器人在动态环境中始终“知道自己在哪里”以及“如何去目标点”。
运动控制与伺服驱动的智能化升级
AI的介入也极大地提升了机器人运动控制的灵活性和鲁棒性。传统的伺服驱动系统虽然精度高,但在面对非结构化环境或突发干扰时,往往表现出僵化。AI算法,如强化学习,能够让机器人学习如何在不确定性因素下进行最优的运动控制。例如,在协作机器人领域,通过AI赋能的力觉感知和自适应控制,机器人可以与人类在同一空间内安全高效地协同工作。它们能根据接触力的大小和方向,实时调整运动轨迹,避免碰撞,甚至学会“察言观色”,理解人类的操作意图。某汽车制造厂引入的协作机器人,通过AI进行轨迹优化,在人机协作的喷涂环节,一次性合格率提升了8%,有效降低了返工率。
具身智能:机器人走向通用化与自主化的未来
当前机器人行业最受瞩目的趋势之一便是“具身智能”(Embodied Intelligence)。它指的是智能体(如机器人)通过物理身体与真实世界进行交互,从而获得感知、学习和推理能力。相较于纯粹的算法模型,具身智能强调“行动即学习”。人形机器人,作为具身智能的载体,正成为研究的热点。它们不仅需要拥有灵巧的肢体(如高精度伺服驱动和运动控制),更需要强大的AI“大脑”来处理海量感知信息,进行推理决策,并转化为精确的物理动作。例如,在医疗康复领域,搭载具身智能的人形机器人,能够通过观察和模仿,学习辅助老年人进行康复训练的动作,并根据患者的反馈进行个性化调整。虽然目前人形机器人的大规模商业化应用尚需时日,但其在复杂环境下的自主导航、操作执行以及与人交互的潜力,预示着机器人将从特定场景的工具,走向更加通用化的智能助手。
数字孪生与智能产线:AI赋能全生命周期管理
AI与数字孪生技术的融合,为机器人及智能产线的研发、部署和优化提供了全新视角。通过构建高保真的数字孪生模型,可以在虚拟环境中对机器人进行仿真测试、性能评估和故障预测。这大大缩短了新机器人产品的研发周期,并降低了实际部署的风险。在智能产线上,数字孪生可以实时反映物理世界的运行状态,AI算法则基于这些数据进行全局优化,例如动态调度AMR、优化产线节拍、预测设备维护需求等。这种“虚实结合”的模式,正推动着机器人应用从单一环节的自动化,向整个生产流程的智能化、柔性化和高效化迈进,为工业4.0的实现奠定坚实基础。