当下,人工智能(AI)的飞速发展正以前所未有的力量渗透到机器人技术的各个层面,尤其是在“感知”这一核心能力上,AI的引入正在彻底重塑机器人与环境的交互方式。过去,机器人更多依赖于预设程序和简单的传感器进行操作,其灵活性和适应性受到极大限制。然而,随着深度学习、计算机视觉、激光雷达等技术的成熟,机器人正逐步摆脱“机械臂”的刻板印象,进化为能够“看懂”、“听懂”并“理解”复杂工作环境的智能体。特别是在3D机器视觉与缺陷检测、SLAM自主导航与路径规划以及AMR(自主移动机器人)等领域,AI驱动的感知能力已成为提升作业效率、拓展应用场景的关键。例如,在汽车制造的精密焊接环节,基于AI的3D视觉系统能够实时识别工件的细微偏差,实现毫秒级的精准调整,大幅降低次品率;而在复杂的仓库环境中,集成AI算法的AMR能够自主规划最优路径,实时避开障碍物,实现24/7不间断的高效物料搬运,有效缓解了劳动力短缺的压力。
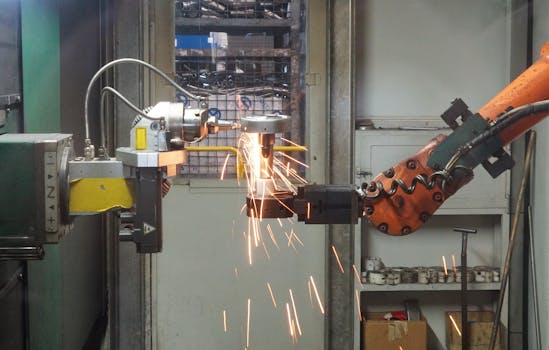
3D机器视觉与AI的深度融合:从“看到”到“理解”
3D机器视觉技术,通过深度相机、结构光或激光扫描等方式获取物体的三维空间信息,为机器人提供了比传统2D视觉更丰富、更准确的环境感知能力。而AI,特别是深度学习算法,则赋予了机器人“理解”这些三维信息的能力。它能够从海量的点云数据中提取特征,进行物体识别、姿态估计、场景分割等复杂任务。在制造业中,这一结合的应用尤为广泛。例如,在电子产品组装线上,AI驱动的3D视觉系统可以精准识别微小的元器件,并引导机械臂进行高精度的拾取和放置;在食品行业,AI视觉能够实时检测产品的形状、颜色和表面缺陷,确保产品质量符合标准,甚至实现对农产品的智能分级。有数据显示,集成AI视觉检测的产线,其检测精度可达99.8%以上,而检测效率提升了30% - 50%,极大地优化了生产流程。
SLAM技术演进: AMR“自主导航”的智慧大脑
SLAM(Simultaneous Localization and Positioning)技术,即同时进行定位与地图构建,是AMR实现自主移动的关键。AI的引入,使得SLAM算法在面对动态、未知或复杂环境时,表现出更强的鲁棒性和适应性。传统的SLAM算法可能在环境变化或传感器噪声较大时出现定位漂移或地图构建失败,而基于AI的SLAM,通过强化学习、神经网络等方法,能够更好地处理传感器数据的不确定性,动态更新地图,并实时规划最优路径,有效避开移动的障碍物(如人员、其他机器人)。在现代仓储物流中心,AI赋能的AMR集群正成为主流。它们不仅能够高效地在货架间穿梭、搬运货物,还能根据订单优先级和仓库布局,动态调整工作策略,实现整体作业流程的智能化和柔性化。例如,某大型电商物流中心已部署数千台AMR,通过AI调度系统实现人机协同,将订单处理时效缩短了40%,整体运营成本降低了25%。
数字孪生与智能产线:构建虚拟与现实的联动
AI驱动的感知技术,也为数字孪生(Digital Twin)技术提供了坚实的基础。通过实时采集的传感器数据,可以精确地构建出物理世界的“数字镜像”。机器人及其工作环境的实时状态,如位置、姿态、操作指令、环境变化等,都能在数字孪生模型中得到同步更新。这使得工程师们可以在虚拟环境中进行模拟、优化和预测,例如,测试新的机器人运动轨迹,验证新的导航算法,或预测潜在的设备故障。结合AI的预测分析能力,数字孪生甚至可以模拟生产过程中的各种可能场景,提前发现瓶颈并提出解决方案。这种虚拟与现实的联动,不仅极大地缩短了新产线的部署周期,还为生产过程的持续优化和智能化运维提供了强大的工具。例如,一家汽车制造商利用数字孪生技术,在产品设计阶段就对机器人协同的装配流程进行了精确仿真,将实际产线的调试时间缩短了约60%,并显著提高了生产线的柔性化水平,能够快速适应不同车型和配置的需求。
展望:智能感知驱动的未来机器人应用
AI在机器人“感知”层面的赋能,正不断拓展机器人的应用边界。从工业制造到仓储物流,再到医疗康复(如AI辅助诊断的医疗机器人),以及未来可能出现的人形机器人与具身智能(虽然此处不直接提及,但其核心能力也依赖于先进的感知),都将是这场技术变革的受益者。未来,机器人将不再是冰冷的执行者,而是能够与环境深度交互、具备自主学习和决策能力的智能伙伴。随着AI算法的持续进步和传感器技术的不断突破,我们可以预见,机器人将在更广泛、更复杂的场景中扮演越来越重要的角色,成为推动社会生产力发展和生活品质提升的强大引擎。
 星辰软件科技