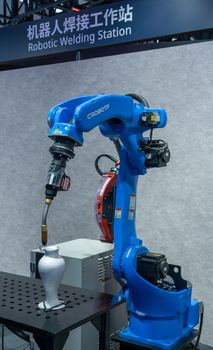
近年来,人工智能(AI)技术的突破性进展正以前所未有的速度渗透到机器人领域的各个层面,尤其是那些直接与物理世界交互的末端执行环节。其中,协作机器人(Cobots)和自主移动机器人(AMRs,包括AGV)的融合,已成为驱动智能制造和智慧物流升级的关键力量。过去,协作机器人主要以固定站点形式,通过其安全性与易用性弥补了传统工业机器人的不足;而AMRs则专注于在仓库或工厂内实现物料的自主搬运。然而,随着AI的赋能,这两者正朝着更深度的集成迈进,催生出更智能、更柔性的解决方案。
AI驱动下的融合:提升柔性与智能化水平
AI,特别是深度学习和强化学习,为协作机器人与AMRs的融合注入了新的生命力。在传统的固定式协作机器人应用中,其任务规划和路径通常是预设的,适应性较差。而将AI算法与AMRs的导航、感知能力相结合,使得协作机器人能够“动起来”,并根据实时环境变化自主调整工作策略。例如,一个搭载了AI视觉系统的协作机器人,可以安装在AMR平台上,实现对工件的自主抓取、放置和装配。AI能够让其在复杂的、非结构化的环境中,通过3D视觉和SLAM技术,精确识别、定位和抓取目标,甚至在面对不规则堆叠的物品或动态变化的工作台时,也能灵活应对。这种“移动的智能手臂”极大地拓展了协作机器人的应用场景,从固定的生产线上解放出来,能够灵活地服务于多条产线、进行多站点的物料配送与加工,显著提升了生产线的柔性与整体生产效率。例如,某汽车零部件制造商通过将协作机器人集成到AMR上,实现了发动机零部件的自主上下料,不仅减少了人工搬运的劳动强度,还将单次作业时间缩短了约15%,同时降低了操作失误率。
数据融合与协同决策:迈向更高级别的自主性
AI在协作机器人与AMRs融合中的另一个重要体现是数据融合与协同决策。AMRs收集的实时环境数据(如位置、障碍物信息、周围其他移动体的状态)以及传感器(如力觉、视觉)提供的操作数据,通过AI进行融合分析,可以实现更高级别的自主性。这使得协作机器人不再是孤立执行任务,而是能够与AMR形成一个动态的、智能化的协同工作单元。例如,在仓储物流场景中,AMR能够感知到前方有人员或障碍物,并提前规划绕行路径,同时将信息传递给搭载的协作机器人,后者可以暂停或调整抓取动作,避免潜在的碰撞和安全风险。反之,协作机器人在执行抓取动作时,如果遇到超出其能力范围的阻力,也可以通过AI分析,向AMR发出信号,要求其调整姿态或位置,以辅助完成操作。这种“你中有我,我中有你”的协同模式,不仅提升了操作的安全性,还能够在复杂的动态环境中做出更优化的决策,提高整体作业效率。有研究表明,这种融合方案在处理多品种、小批量订单的柔性制造场景下,能将生产准备时间缩短高达30%。
未来展望:智能产线与人机共融的基石
展望未来,AI赋能下的协作机器人与AMR深度融合,将是构建新一代智能产线和实现人机深度共融的关键。随着AI技术在感知、决策、控制等方面的持续进步,以及传感器和算力的不断提升,未来的“移动协作单元”将具备更强的环境理解能力、更精准的操作能力和更自主的学习能力。它们能够适应高度定制化的生产需求,实现从柔性制造到柔性物流的无缝衔接。例如,在医疗领域,搭载了AI驱动的协作机器人的AMR可以自主导航至病房,为患者进行康复辅助训练,或者在实验室环境中进行样本的自动化搬运与处理,极大地提升了医疗服务的效率和精度。在更广阔的智能工厂中,它们将成为连接生产、仓储、物流的智能触角,与工人形成更紧密的协作关系,共同完成复杂任务。这种融合不仅是技术的革新,更是对未来工作模式和社会分工的一次重塑,预示着一个更高效、更安全、更智能的自动化新时代的到来。
 星辰软件科技
StarChen Software Technology