 星辰软件科技
近年来,以ChatGPT为代表的大模型技术浪潮,正以前所未有的力量重塑人工智能的边界。这场技术革命的溢出效应,正深刻影响着机器人行业,尤其是被视为终极形态之一的人形机器人。曾经科幻电影中的场景,如今正以前所未有的速度向现实靠近。从波士顿动力Atlas的灵活跳跃,到特斯拉Optimus的逐步完善,人形机器人在感知、运动控制、自主决策以及人机交互等核心能力上,都取得了显著突破。这不仅仅是技术的迭代,更是AI与机器人深度融合的必然结果,预示着一个更智能、更普惠的机器人时代的加速到来。
AI赋能:具身智能的核心驱动力
具身智能,顾名思义,是让智能体能够拥有“身体”,并在物理世界中进行感知、理解、决策和行动。AI,特别是大模型和强化学习技术,正是实现这一目标的关键。通过预训练海量数据,大模型赋予了机器人强大的通用认知和语言理解能力,使其能够理解复杂的指令,甚至进行多模态的交互。例如,最新的研究表明,利用大型语言模型(LLM)能够极大地提升机器人执行复杂任务的能力。研究人员可以通过自然语言描述任务,LLM能够将其分解为一系列可执行的机器人动作指令。这种能力使得机器人能够更灵活地适应新环境和新任务,减少了对繁琐的预编程的依赖。例如,在工业场景中,一个工人可以通过口头描述将一个装配工序告知机器人,而无需进行复杂的程序编写,大大提高了生产线的柔性和效率。近期,英伟达(NVIDIA)发布的Project GR00T等通用基础模型,更是将人形机器人从特定任务的执行者,推向了能够泛化学习、适应未知环境的全能型助手,这是具身智能迈向实用化的重要一步。
感知与运动控制:从“看得清”到“做得稳”
人形机器人的核心竞争力在于其能够模仿人类的形态,在复杂的物理环境中进行高精度、高效率的运动。这背后离不开先进的感知技术和伺服驱动系统的支撑。3D机器视觉技术,如激光雷达(LiDAR)、深度相机和结构光扫描,赋予了机器人精确感知三维空间的能力,能够识别物体、测量距离、避开障碍物。SLAM(同步定位与地图构建)技术则让机器人能够在未知环境中自主导航和路径规划,而不需要预先绘制地图,这对于 AMR(自主移动机器人)和人形机器人在动态环境中的应用至关重要。例如,在仓储物流领域,采用SLAM技术的AMR能够实时构建仓库地图,并规划最高效的搬运路径,相比于传统的AGV(自动导引车)拥有更高的灵活性和效率。运动控制方面,高性能的伺服驱动器和精密的减速器是保证机器人动作流畅、精准的关键。AI算法通过实时分析传感器数据,能够实现对关节角度、速度和力矩的精确控制,使得机器人能够完成如行走、抓取、精细操作等复杂动作。例如,在医疗机器人领域,精确的运动控制是手术机器人进行微创手术的基础,其稳定性和精度直接关系到患者的生命安全。
人机交互与协作:开启智能制造新篇章
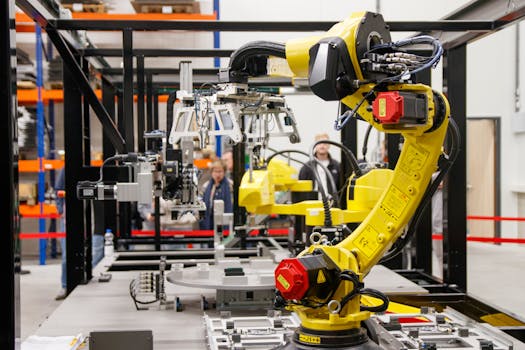
人形机器人的最终价值,在于其能够与人类更自然、更高效地协作。这不仅要求机器人拥有强大的自主能力,还需要能够理解人类的意图,并与之进行有效的沟通。AI驱动的自然语言处理(NLP)和情感计算技术,使得机器人能够理解人类的语言指令、肢体语言,甚至情绪状态,从而做出更恰当的反应。这种增强的人机交互能力,使得人形机器人可以从单纯的体力劳动者,转变为智能制造流程中的得力助手。在工业生产线上,人形机器人可以与工人并肩工作,共同完成装配、质检等任务。例如,在汽车制造行业,一个机器人可以负责搬运沉重的零部件,而另一个机器人则可以协助工人进行精密的焊接或喷涂,大大提高了生产效率和安全性。此外,人形机器人还在仓储物流、医疗康复等领域展现出巨大潜力。在医疗领域,人形机器人可以辅助医生进行远程诊断、手术操作,或为行动不便的患者提供康复训练和生活照料。数字孪生技术的应用,也为人形机器人的部署和优化提供了新的思路。通过构建物理实体的数字孪生,可以在虚拟环境中对机器人的行为进行模拟、预测和优化,从而缩短部署周期,提高运行效率。
挑战与展望:通往普惠智能的未来
尽管人形机器人在AI、感知、运动和交互等方面取得了显著进展,但其大规模商业化落地仍面临诸多挑战。高昂的制造成本、长期的续航能力、在复杂多变环境中的鲁棒性,以及伦理和社会接受度等问题,都需要进一步解决。然而,随着技术的不断成熟和成本的逐步下降,人形机器人的应用前景依然广阔。未来,我们有望看到人形机器人广泛应用于危险或重复性强的工业岗位,成为家庭生活的得力助手,甚至深入到医疗、教育、科研等更多领域。它们将不仅仅是工具,更是能够与人类协同工作、共同创造价值的智能伙伴,真正推动智能制造和普惠智能的实现。