 星辰软件科技
从底层算力驱动工业效能变革
在当前全球制造业向高精度与复杂工序转型的背景下,协作机器人(Cobots)的性能迭代已进入“深水区”。近期的行业动态显示,各大机器人厂商纷纷将重心转向伺服控制系统的深度优化。不再单纯依赖减速器带来的机械传动,而是通过集成高速处理器(SoC)与先进的磁编码器,实现了对机器人关节运动的毫秒级实时修正。据最新行业数据统计,搭载新一代伺服驱动方案的协作机器人,其重复定位精度已普遍提升至±0.02mm,相较于三年前提升了近30%,这一进展直接支撑了半导体后端封装、精密电子组装等高难度作业的自动化进程。
感知与控制的深度融合:闭环控制的进化
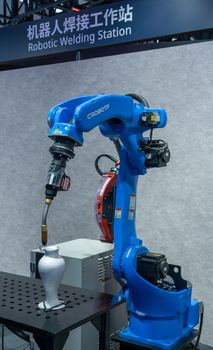
实现高精度的核心挑战在于如何在动态负载变化下保持平稳。近期,业内领先的运动控制方案供应商在力控反馈算法上取得了关键突破,通过引入数字孪生技术,在云端构建虚拟模型与实体设备进行实时映射,大幅削减了机器人的震动幅度和调整时间。例如,某头部协作机器人厂商在最近的产线升级中,将动态补偿算法与力觉传感器进行了深度软硬件解耦,使得机器人在执行复杂抛光、打磨任务时,能根据工件表面的微小偏差进行实时轨迹规划。这种基于边缘计算的“感知-控制”闭环,彻底改变了过去工业机器人依赖刚性离线编程的局限性。
柔性化部署与仓储物流的新范式
除在精度上的深耕外,伺服驱动技术的微型化趋势也在驱动AMR(自主移动机器人)的进一步演变。随着高性能伺服驱动器体积的不断缩小,机器人底盘能够集成更多的感知载荷,从而显著提升在复杂仓储环境下的避障与路径规划能力。最新的行业案例显示,通过应用高集成度的伺服伺服驱动模块,仓储机器人在狭窄巷道内的行驶效率提升了15%,同时在电池续航上实现了约20%的节能优化。这种硬件底层的微观创新,正在潜移默化地重塑工厂内物流的脉络,为构建全场景互联的智能产线奠定了坚实的物理基础。